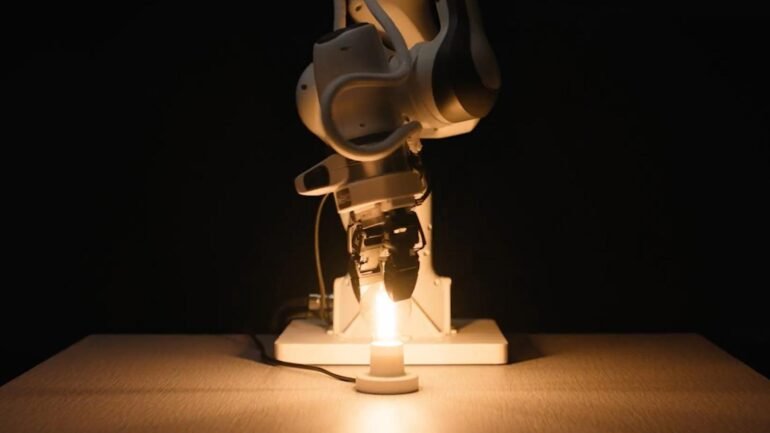
Das amerikanische Robotikunternehmen Eka Robotics hat am 20. Oktober 2026 eine Series-A-Finanzierung über 150 Millionen US-Dollar abgeschlossen, umgerechnet rund 134 Millionen Euro. Die Runde wurde von Andreessen Horowitz (a16z) und F-Prime angeführt. Laut TechCrunch liegt die Unternehmensbewertung nach der Finanzierung bei 1,45 Milliarden Dollar.
Eka entwickelt ein KI-Modell für die Manipulation von Gegenständen, das nicht nur Kamerabilder, sondern auch Kraftinformationen verarbeitet. Die sogenannte Vision-Force-Action-Architektur (VFA) soll Robotern ermöglichen, ihre Greifbewegungen während des Kontakts mit einem Objekt anzupassen.
Das Unternehmen nennt für bestimmte Testaufgaben bis zu 1.500 Greifvorgänge pro Stunde, rund zweieinhalbmal so viele wie bei der angegebenen menschlichen Vergleichsleistung. Die Zahl ist allerdings ein unternehmensinterner Leistungswert und kein unabhängig bestätigter Industriestandard.
Sehen reicht beim Greifen nicht aus
Viele moderne Robotikmodelle basieren auf Kameradaten und sprachlichen Anweisungen. Solche Systeme können erkennen, wo sich ein Gegenstand befindet und welche Bewegung zur Aufgabe passen könnte.
Doch bei präzisen Manipulationsaufgaben fehlt häufig eine entscheidende Information: Was passiert, sobald die Roboterhand tatsächlich Kontakt mit dem Objekt hat?
Beim Aufnehmen empfindlicher Früchte, Einschrauben einer Glühbirne oder Einsetzen von Kabeln müssen Roboter den ausgeübten Druck kontrollieren.
Eka kombiniert deshalb visuelle Informationen mit Daten aus Kraftsensoren. Das Modell soll beispielsweise erkennen, wann ein Objekt zu rutschen beginnt oder ein Steckvorgang abgeschlossen ist, und die Bewegung entsprechend anpassen.
Im Unterschied zu Systemen, die hauptsächlich menschliche Demonstrationen nachahmen, setzt Eka stark auf Reinforcement Learning und physikalische Simulationen.
Simulation statt Millionen manueller Vorführungen
Für das Training erzeugt Eka virtuelle Situationen mit unterschiedlichen Gegenständen, Materialeigenschaften und Kontaktbedingungen.
Dadurch lassen sich große Mengen an Trainingsversuchen durchführen, ohne jeden einzelnen Vorgang an einem realen Roboter wiederholen zu müssen.
Der Ansatz verspricht geringere Kosten bei der Datenerfassung. Eine entscheidende Herausforderung bleibt allerdings der Übergang von der Simulation zur realen Hardware.
Reibung, Materialverformung und Sensorrauschen lassen sich nicht perfekt nachbilden. Ein Modell, das im Simulator funktioniert, muss deshalb auch bei realen Gegenständen zuverlässig sein.
Ein ähnliches Problem untersucht Kawasaki Heavy Industries. Das Unternehmen berichtete kürzlich, wie es innerhalb von sechs Wochen eine Reinforcement-Learning-Steuerung auf den humanoiden Kaleido9 übertrug.
Eka konzentriert sich dagegen besonders auf kontaktreiche Manipulation, bei der das Zusammenspiel von Kraftsensorik und Bewegung entscheidend ist.
1.500 Vorgänge pro Stunde – unter welchen Bedingungen?
Nach Unternehmensangaben kann das System unterschiedliche Gegenstände mit einer Geschwindigkeit von bis zu 1.500 Vorgängen pro Stunde greifen.
Als menschlichen Vergleichswert nennt Eka ungefähr 600 Vorgänge pro Stunde. Daraus ergibt sich die beworbene 2,5-fache Geschwindigkeit.
Für die wirtschaftliche Bewertung fehlen jedoch wichtige Angaben: Welche Objekte wurden verwendet? Wie lange wurde die Leistung gehalten? Wie häufig mussten Menschen eingreifen? Welche Fehlerquote wurde erzielt?
Auch der Begriff „superhuman“ ist deshalb auf die gezeigten beziehungsweise intern gemessenen Aufgaben zu begrenzen.
Ein Roboter, der eine bestimmte Greifaufgabe schneller als ein Mensch ausführt, besitzt nicht automatisch eine allgemein überlegene Manipulationsfähigkeit.
Für industrielle Kunden zählt vor allem, wie zuverlässig die Leistung unter wechselnden Bedingungen reproduziert werden kann.
150 Millionen Dollar für Entwicklung und Kundeneinsätze
Mit der neuen Finanzierung will Eka sein VFA-Modell auf weitere Aufgaben ausweiten und Kundeneinsätze beschleunigen.
Gegründet wurde das Unternehmen von MIT-Professor Pulkit Agrawal und dem früheren Google-DeepMind-Forscher Tuomas Haarnoja.
Das technische Konzept steht im Zusammenhang mit einer breiteren Entwicklung hin zu multimodalen Robotikmodellen. Auch das deutsche Unternehmen NEURA Robotics verbindet in Neuron AI visuelle, taktile und weitere sensorische Informationen.
Die beiden Ansätze unterscheiden sich in ihrer konkreten Architektur, verfolgen aber ein gemeinsames Ziel: Roboter sollen nicht nur erkennen, was sich vor ihnen befindet, sondern während einer Handlung auf physische Veränderungen reagieren können.
Die Finanzierung stärkt Ehas Möglichkeiten, seine Technologie zu entwickeln. Sie ist jedoch kein Nachweis für bereits erzielte Serienumsätze oder einen profitablen Robotereinsatz.
Für eine belastbare Bewertung werden künftig Daten aus Kundenanwendungen entscheidend sein: erfolgreiche Arbeitsvorgänge pro Stunde, menschliche Eingriffe, Hardwarekosten und die Leistung bei neuen Aufgaben.
Quellen: Eka Robotics: Offizielle Series-A-Mitteilung; Andreessen Horowitz: Investmentankündigung; TechCrunch: Finanzierungsbewertung und Hintergründe.