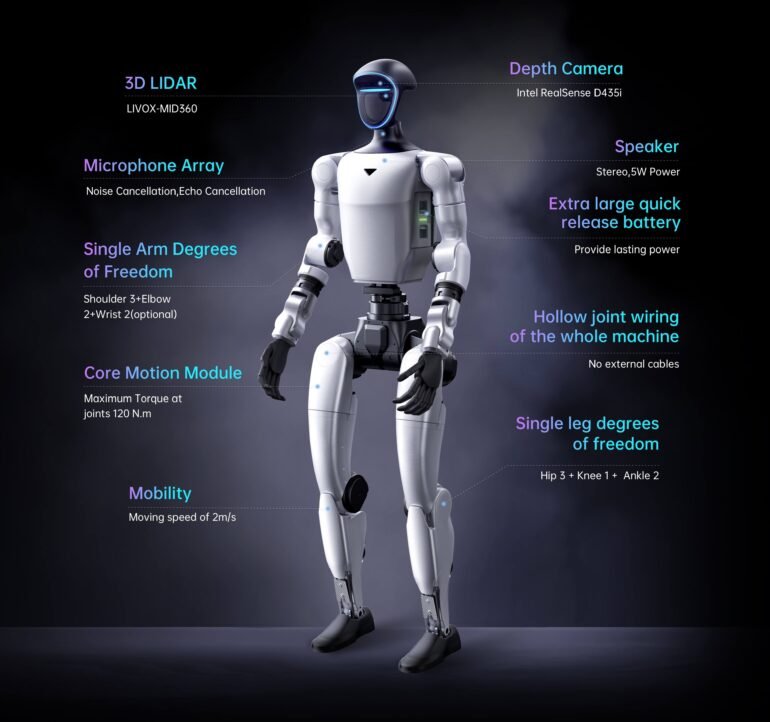
Unitree hat GPT-6 bereits auf unterschiedlichen Robotern und bei verschiedenen Aufgaben getestet. Das sagte Gründer und CEO Wang Xingxing am 12. Oktober auf der China International Industry Fair in Shanghai.
Nach Wangs Darstellung waren die Ergebnisse „sehr gut“. Welche Roboter zum Einsatz kamen, welche Aufgaben getestet wurden und wie hoch die Erfolgsraten waren, veröffentlichte Unitree allerdings nicht. Die Aussage ist deshalb ein interessanter Hinweis auf die interne Entwicklungsrichtung, aber noch kein öffentlich nachvollziehbarer Robotik-Benchmark.
Wang verband die Tests mit einer deutlich optimistischeren Prognose für Embodied AI: Der technologische Wendepunkt könne im schnellsten Fall bereits innerhalb von ein bis zwei Jahren erreicht werden, sagte er laut The Paper.
GPT-6 wird bereits mit physischen Robotern verbunden
OpenAI hatte die GPT-6-Familie im September eingeführt und Anfang Oktober eine neue GPT-6-Version breiter in ChatGPT ausgerollt. OpenAI beschreibt GPT-6 unter anderem als leistungsfähiger bei komplexen agentischen Aufgaben und der Arbeit mit unterschiedlichen Informationsformen.
Unitrees Tests zeigen nun, dass allgemeine Frontier-Modelle nicht nur als Chat- oder Software-Systeme betrachtet werden. Robotikunternehmen untersuchen zunehmend, ob solche Modelle auch Teile der Wahrnehmung, Planung oder Entscheidungsfindung physischer Maschinen übernehmen können.
Was GPT-6 bei Unitree konkret steuert, bleibt jedoch offen. Wang nannte weder die verwendete GPT-6-Variante noch die getesteten Robotermodelle. Ebenso ist nicht bekannt, ob GPT-6 direkt Aktionen erzeugt, als übergeordnete Planungsinstanz arbeitet oder lediglich Teil einer größeren Robotik-Pipeline ist.
Auch die Formulierung, GPT-6 sei „auf“ den Robotern getestet worden, bedeutet nicht automatisch, dass das Modell vollständig lokal auf deren Hardware läuft.
Unitree setzt bei komplexen Entscheidungen auf die Cloud
In derselben Diskussion erklärte Wang ausführlicher, wie Unitree die Rechenleistung zwischen Roboter und Cloud verteilen will. Für schnelle Bewegungsregelung und andere zeitkritische Prozesse bleibt lokale Rechenleistung notwendig.
Komplexere Entscheidungen und eine breite Generalisierung auf neue Umgebungen sollen dagegen stärker auf Cloud-Rechenleistung zurückgreifen. Wang verwies dabei auf die Grenzen heutiger Humanoiden bei Platz, Batterie und Wärmeabfuhr. Im veröffentlichten Transkript der Diskussion beschreibt er deshalb eine Architektur, bei der lokale Steuerung und leistungsfähigere Cloud-Modelle zusammenarbeiten.
Das ist für die GPT-6-Tests relevant. Ein großes allgemeines Modell muss nicht zwangsläufig direkt im Roboter laufen, um seine Entscheidungen zu beeinflussen. Denkbar ist eine Aufteilung, bei der der Roboter Wahrnehmungsdaten liefert und zeitkritische Bewegungen lokal ausführt, während komplexere Planung außerhalb des Roboters erfolgt.
Welche Architektur Unitree bei den aktuellen GPT-6-Experimenten tatsächlich verwendet, hat das Unternehmen nicht offengelegt.
Unitree entwickelt parallel eigene Robotikmodelle
Die Tests mit GPT-6 bedeuten auch nicht, dass Unitree seine eigene Embodied-AI-Entwicklung ersetzt. Das Unternehmen baut parallel eine eigene Modell- und Dateninfrastruktur auf.
Im Februar setzte Unitree das eigene Modell UnifoLM-X1-0 nach Unternehmensangaben bereits in seiner Roboterproduktion ein. Im Mai folgte WVLA 2.0 für Manipulationsaufgaben. Zuvor hatte Unitree mit UnifoLM-WLA-1.0 bereits einen Ansatz für ein einheitliches World-Language-Action-Modell vorgestellt.
Damit zeichnet sich eher ein hybrider Ansatz ab: eigene Robotikmodelle für Bewegungen, Manipulation und physische Interaktion, ergänzt durch leistungsfähige allgemeine KI-Modelle für Aufgaben, bei denen breiteres Weltwissen oder komplexere Planung benötigt werden könnte.
Die Hardware dafür entwickelt Unitree ebenfalls weiter. Der G1+ erhielt zuletzt unter anderem verbesserte Wahrnehmung, stärkere Aktuatoren und zusätzliche Interaktionsfunktionen.
„Ein bis zwei Jahre“ bleibt eine Prognose
Wang sieht die Entwicklung inzwischen optimistischer als noch wenige Monate zuvor. Im August hatte er für einen größeren Durchbruch noch einen Zeitraum von zwei bis drei Jahren im günstigsten Fall und bis zu zehn Jahren im langsameren Szenario genannt.
Auf der Industrieausstellung verkürzte er das schnellste Szenario nun auf ein bis zwei Jahre. Er verwies dabei ausdrücklich auf die schnellen Fortschritte großer KI-Modelle.
Wang sagte sogar, ein GPT-7 könne im kommenden Jahr möglicherweise zentrale Probleme der Embodied AI durchbrechen. Diese Aussage sollte allerdings als persönliche Prognose verstanden werden. OpenAI hat bislang keinen Veröffentlichungstermin für GPT-7 angekündigt.
Auch Unitree selbst sieht weiterhin klare technische Grenzen. Wang nannte insbesondere Generalisierung und Effizienz als Probleme, die gelöst werden müssen, bevor Roboter in Fabriken und anderen Umgebungen wirklich in großem Maßstab arbeiten können.
Unitree experimentiert deshalb zusätzlich mit einem sogenannten „Physical AI Self-Evolution“-Prozess. Dabei sollen KI-Systeme zunehmend selbst Code schreiben, Modelle trainieren, auf Roboter übertragen, testen und anschließend erneut verbessern. Menschen müssen nach Wangs Angaben derzeit weiterhin bewerten, ob eine Aufgabe tatsächlich erfolgreich ausgeführt wurde.
Die GPT-6-Tests sind damit vor allem ein Signal dafür, wie schnell allgemeine KI-Modelle und Robotik zusammenrücken. Ob GPT-6 die Generalisierung realer Roboter tatsächlich deutlich verbessert, lässt sich aus Wangs Aussagen bislang nicht beurteilen. Dafür fehlen veröffentlichte Aufgaben, Vergleichswerte und Ergebnisse aus reproduzierbaren Tests.