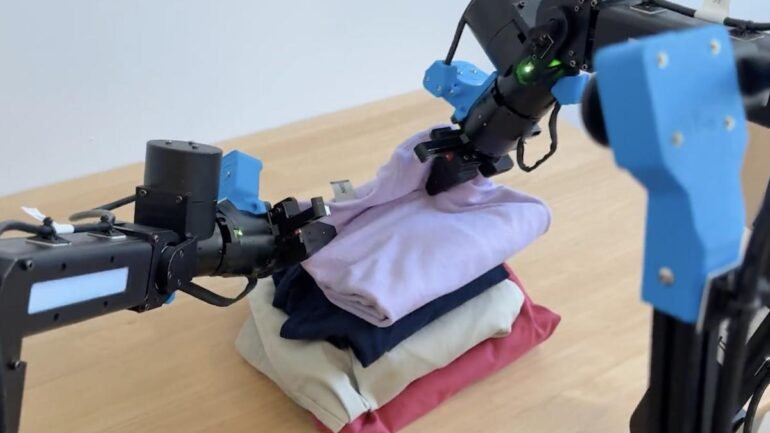
Das Robotikunternehmen MindOn hat am 12. Oktober ein fast einstündiges Video seines Physical-AI-Modells Mind-1 veröffentlicht. Darin faltet ein stationärer Zweiarmroboter nach Unternehmensangaben 142 Kleidungsstücke innerhalb von rund einer Stunde. Die Aufnahme dauert 59 Minuten und 22 Sekunden und zeigt den Vorgang mit normaler Wiedergabegeschwindigkeit.
Der Roboter hebt Kleidungsstücke von einer Arbeitsfläche auf, richtet sie aus und faltet sie zusammen. Ein eingeblendeter Zähler erreicht am Ende 142. MindOn bezeichnet die Ausführung als vollständig autonom und bewirbt sie als besonders schnellen Fortschritt beim robotischen Wäschefalten.
Eine wichtige Einschränkung ist allerdings im vollständigen Demonstrationsvideo zu sehen: Ein Mensch legt nach jedem Durchgang das nächste Kleidungsstück auf die Arbeitsfläche. Automatisiert ist damit der Faltvorgang, nicht die gesamte Handhabung der Wäsche.
142 Kleidungsstücke in knapp einer Stunde
Die gezeigte Leistung entspricht durchschnittlich ungefähr 25 Sekunden pro Kleidungsstück. Der Roboter arbeitet an einem festen Tisch mit zwei Greifarmen und einer grünen Arbeitsfläche. Die nächsten Kleidungsstücke werden von einer Person zugeführt.
Anders als viele kurze Robotikvideos konzentriert sich die neue Aufnahme auf eine wiederholte Aufgabe über einen längeren Zeitraum. Das macht den demonstrierten Durchsatz besser nachvollziehbar als einzelne erfolgreiche Faltvorgänge.
Dennoch ist die Leistung nicht mit einem vollständig automatisierten Wäscheprozess gleichzusetzen. Das Einsammeln, Sortieren, Zuführen und anschließende Verstauen der Kleidungsstücke gehört nicht zum gezeigten autonomen Ablauf.
Auch die Behauptung, es handele sich um das schnellste robotische Wäschefalten der Branche, ist bislang nicht durch einen unabhängigen Vergleich unter einheitlichen Bedingungen belegt.
Mind-1 ist schneller als sein Vorgänger, aber noch langsamer als Menschen
MindOn hatte Mind-1 bereits am 30. September vorgestellt. Das Modell soll Roboter bei Manipulationsaufgaben deutlich beschleunigen und auf unterschiedlichen Hardwareplattformen eingesetzt werden können.
In den damals veröffentlichten internen Messungen benötigt Mind-1 für das Falten eines Kleidungsstücks durchschnittlich 25 Sekunden. Das Vorgängermodell Mind-0 brauchte dafür 80 Sekunden. Als menschlichen Vergleichswert nennt MindOn 15 Sekunden.
Damit ist Mind-1 bei dieser Aufgabe laut Unternehmensdaten mehr als dreimal so schnell wie Mind-0, benötigt aber weiterhin rund 67 Prozent mehr Zeit als die menschliche Vergleichsperson.
Bei anderen Aufgaben berichtet MindOn von besseren Ergebnissen: Verpacken dauert mit Mind-1 drei statt fünf Sekunden beim Menschen, Paketsortieren ebenfalls drei statt vier Sekunden. Diese Werte stammen allerdings aus unternehmensinternen Tests und wurden nicht unabhängig bestätigt.
Weniger Latenz für schnellere Manipulation
Den Geschwindigkeitsgewinn führt MindOn nicht allein auf schnellere Roboterbewegungen zurück. Das Unternehmen hat nach eigenen Angaben auch Training, Modellarchitektur, Bewegungssteuerung und Inferenz optimiert.
Mind-1 wird mit Daten trainiert, die menschliche Bewegungen bei natürlicher Arbeitsgeschwindigkeit erfassen. Eine hierarchische Architektur verbindet die übergeordnete Bewegungsplanung mit einer schnellen Robotersteuerung.
Nach Angaben von MindOn sank die durchschnittliche Modell-Inferenzzeit von 82 auf 32 Millisekunden. Die gesamte Verzögerung von der Kameraerfassung bis zur ausgeführten Roboteraktion verringerte sich von 153 auf 77,5 Millisekunden.
Solche Verbesserungen sind gerade bei weichen und verformbaren Gegenständen wichtig. Kleidung lässt sich nicht immer an derselben Position greifen und verändert während der Bewegung ihre Form. Langsame oder widersprüchliche Steuerbefehle können deshalb zu zusätzlichen Korrekturen führen.
MindOn entwickelt Mind-1 zudem nicht exklusiv für einen bestimmten Roboter. Das Modell wurde bereits auf stationären Zweiarmrobotern, mobilen Zweiarmsystemen und einem Humanoiden demonstriert. Die aktuelle Langzeitaufnahme nutzt allerdings nur die stationäre Plattform.
Der nächste Schritt ist ein vollständiger Arbeitsablauf
Die neue Demonstration liefert einen konkreten Durchsatzwert für eine wiederholte Manipulationsaufgabe. Sie sagt jedoch noch wenig darüber aus, wie wirtschaftlich ein vollständig automatisierter Wäscheprozess wäre.
Solange ein Mensch jedes neue Kleidungsstück zuführen muss, bleibt ein Teil der Arbeit manuell. Für den kommerziellen Einsatz wären zusätzlich Kennzahlen zu Fehlversuchen, Eingriffen, Materialvielfalt, Energieverbrauch und Kosten notwendig.
Das gilt auch für die Übertragung auf unterschiedliche Umgebungen. Dass ein Modell auf mehreren Robotertypen demonstriert wird, bedeutet nicht automatisch, dass jede Aufgabe auf jeder Plattform gleich zuverlässig funktioniert.
Der Fortschritt bei Mind-1 liegt vorerst in der Kombination aus Geschwindigkeit und wiederholter Ausführung. Um aus der Demonstration einen produktiven Wäschearbeitsplatz zu machen, müssen nun auch die Übergaben zwischen den einzelnen Prozessschritten automatisiert werden.