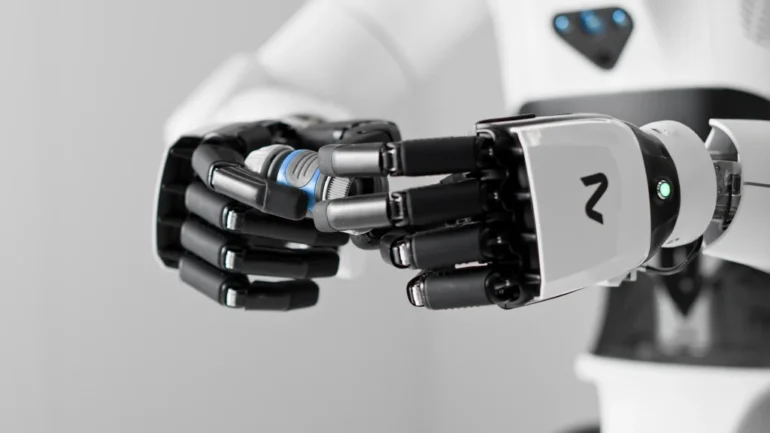
Das deutsche Robotikunternehmen NEURA Robotics hat am 14. Oktober 2026 sein neues KI-Basismodell Neuron AI vorgestellt. Die Software soll Robotern ermöglichen, Informationen aus Kameras, Tastsensoren, Mikrofonen und dem eigenen Bewegungszustand gemeinsam zu verarbeiten und frühere Ereignisse bei ihren nächsten Handlungen zu berücksichtigen.
Das in Metzingen entwickelte System basiert auf einer sogenannten Perception-Language-Action-Architektur (PLA). Anders als primär kamerabasierte Robotikmodelle soll Neuron AI auch Informationen nutzen, die sich visuell nicht zuverlässig erfassen lassen – etwa den Widerstand beim Greifen, das Einrasten eines Bauteils oder die Position eines verdeckten Gegenstands.
NEURA will das Modell auf fünf unterschiedlichen Roboterkonfigurationen einsetzen. Eine erste öffentliche Demonstration ist für die NVIDIA GTC Berlin vom 20. bis 22. Oktober geplant. Dort soll der humanoide Roboter 4NE1 eine elfminütige Abfolge von Aufgaben rund um die Wäscheverarbeitung ohne menschliches Eingreifen ausführen.
Warum Kameras für intelligente Roboter nicht ausreichen
Viele aktuelle Robotikmodelle basieren auf dem Vision-Language-Action-Ansatz (VLA). Sie verknüpfen visuelle Informationen und sprachliche Anweisungen mit Bewegungen des Roboters.
Diese Architektur hat in den vergangenen Jahren erhebliche Fortschritte ermöglicht. Allerdings lässt sich nicht jeder physische Zustand allein aus Kamerabildern zuverlässig bestimmen.
Ob ein Schraubgewinde richtig greift, ein Stecker vollständig eingerastet ist oder ein Gegenstand beim Anheben verrutscht, wird häufig erst durch Kontaktkräfte, Geräusche oder Veränderungen der Gelenkbelastung erkennbar.
Neuron AI soll solche Informationen in einer gemeinsamen Modellarchitektur verarbeiten. NEURA nennt fünf Eingabebereiche: dreidimensionale Bilddaten, Berührungs- und Kraftinformationen, Audiosignale, den Zustand des Roboters sowie sprachliche Aufgabenbeschreibungen.
Die verschiedenen Signale werden zeitlich miteinander verknüpft und in Roboteraktionen übersetzt.
Ein weiteres Element ist die Gedächtnisfunktion. Das Modell soll Informationen über Gegenstände und frühere Handlungen behalten, auch wenn diese vorübergehend nicht mehr sichtbar sind.
Bei einer mehrstufigen Aufgabe könnte ein Roboter dadurch beispielsweise berücksichtigen, welche Gegenstände bereits bewegt wurden und welcher Arbeitsschritt als Nächstes folgt.
NEURA bezeichnet diesen Ansatz als Perception-Language-Action. Die Bezeichnung beschreibt die eigene Modellarchitektur, ist aber kein Nachweis, dass Neuron AI grundsätzlich leistungsfähiger ist als andere VLA-Systeme. Auch außerhalb von NEURA wird an Robotikmodellen mit zusätzlichen Sensordaten und zeitlichem Kontext gearbeitet.
Ein KI-Modell für fünf unterschiedliche Roboterkonfigurationen
NEURA verfolgt mit Neuron AI einen Ansatz, bei dem nicht für jede Roboterplattform ein vollständig separates Modell entwickelt werden soll.
Nach Unternehmensangaben ist das System für fünf unterschiedliche Roboterkonfigurationen ausgelegt, darunter verschiedene Generationen des humanoiden 4NE1, eine radbasierte Variante und weitere Plattformen mit zwei Manipulatoren.
Die Maschinen unterscheiden sich in ihrer Bewegungsmechanik, ihren Greifern und den verfügbaren Sensoren. Dennoch sollen sie auf einer gemeinsamen KI-Grundlage aufbauen.
Für das Training kombiniert NEURA drei Datenquellen.
Erstens sammeln Roboter in den sogenannten NEURA Gyms und anderen realen Umgebungen Informationen über Bewegungen, Kontakte und erfolgreich oder erfolglos ausgeführte Aufgaben.
Zweitens nutzt das Unternehmen Simulationen, um zusätzliche Varianten von Bewegungen, Objekten und Umgebungsbedingungen zu erzeugen.
Drittens werden menschliche Arbeitsabläufe mit sensorausgestatteten Datenanzügen erfasst und als Trainingsmaterial verwendet.
Der Ansatz soll helfen, Fähigkeiten auf weitere Aufgaben und Roboterplattformen zu übertragen. Wie gut dieser Transfer tatsächlich funktioniert, lässt sich aus der Ankündigung jedoch noch nicht quantifizieren.
Auch andere Unternehmen kombinieren Simulationen mit realen Trainingsdaten. Eine von AWS vorgestellte Physical-AI-Toolchain integriert beispielsweise NVIDIA GR00T, Isaac Sim und Cosmos in einen gemeinsamen Entwicklungsprozess.
Neuron AI unterscheidet sich vor allem durch NEURAs Anspruch, eigene Robotikhardware, unterschiedliche Sensortypen und eine gemeinsame Modellplattform direkt miteinander zu verbinden.
Neuraverse soll neue Fähigkeiten auf ganze Roboterflotten übertragen
Für industrielle Kunden könnte ein weiterer Bestandteil wirtschaftlich besonders relevant werden: die Zeit, die benötigt wird, um einem Roboter eine neue Aufgabe beizubringen.
NEURA bezeichnet diese Kennzahl als Time-to-Skill.
Das Unternehmen will Kunden ermöglichen, Neuron AI anhand eigener Daten und Anforderungen anzupassen. Die daraus entwickelten Fähigkeiten sollen anschließend über die Plattform Neuraverse auf mehrere Roboter übertragen werden können.
Ein Hersteller könnte beispielsweise eine neue Handhabungsaufgabe zunächst an einer Maschine trainieren und die entsprechende Fähigkeit anschließend auf weitere geeignete Systeme übertragen.
Das Neuraverse soll zudem die kontinuierliche Aktualisierung von Robotermodellen unterstützen. Kunden können bestimmte Fähigkeiten und Daten privat halten oder freiwillig zum gemeinsamen Ökosystem beitragen.
Ob sich der Trainingsaufwand dadurch gegenüber bestehenden Automatisierungsverfahren tatsächlich reduziert, hat NEURA bislang nicht mit veröffentlichten Vergleichsdaten belegt.
Die wirtschaftliche Fragestellung ist auch Gegenstand anderer Physical-AI-Projekte. Im japanischen Werk Sakai untersucht Daikin gemeinsam mit Muso Action, wie Fabrikmitarbeiter Roboter selbst mit neuen Daten trainieren können.
NEURA setzt zusätzlich auf eine lokale Ausführung von Neuron AI. Nach Herstellerangaben erfolgt die Inferenz direkt auf dem Roboter, ohne dass für jede Entscheidung eine Verbindung zu einem Cloud-Server erforderlich ist.
Das kann die Abhängigkeit von Netzwerkverbindungen reduzieren und ist für europäische Industrieunternehmen mit hohen Anforderungen an Datenkontrolle interessant.
Lokale Inferenz bedeutet allerdings nicht automatisch, dass sämtliche Trainingsdaten und Softwareaktualisierungen ausschließlich innerhalb eines Unternehmens verarbeitet werden. Dafür sind die konkrete Systemarchitektur und die vereinbarten Datenflüsse maßgeblich.
4NE1 soll elf Minuten lang autonom Wäsche bearbeiten
Eine erste öffentliche Demonstration der aktuellen Neuron-AI-Version ist für die NVIDIA GTC Berlin vom 20. bis 22. Oktober 2026 angekündigt.
NEURA will dort zeigen, wie sein humanoider Roboter 4NE1 mehrere zusammenhängende Aufgaben im Umgang mit Wäsche ausführt.
Die geplante Sequenz umfasst das Sortieren von Kleidungsstücken, das Beladen einer Waschmaschine, das Schließen und erneute Öffnen der Maschine sowie das Entladen und Überführen der Wäsche in einen Trockner.
Nach Unternehmensangaben soll die rund elfminütige Abfolge vollständig autonom und ohne menschliches Eingreifen ablaufen.
Technisch ist die Verbindung mehrerer Arbeitsschritte anspruchsvoller als eine einzelne Greifbewegung. Der Roboter muss den Fortschritt der Aufgabe verfolgen, unterschiedliche Gegenstände handhaben und nach jedem Schritt die nächste Aktion bestimmen.
Die Demonstration ist zum Zeitpunkt der Modellankündigung allerdings noch nicht durchgeführt worden. Sie ist deshalb zunächst eine angekündigte Leistungsprobe und kein bereits bestätigtes Testergebnis.
Selbst eine erfolgreiche öffentliche Vorführung würde noch nicht belegen, dass der Roboter denselben Ablauf über mehrere Stunden hinweg zuverlässig ausführen kann.
Für eine belastbare Bewertung wären unter anderem wiederholte Testdurchläufe, Erfolgsquoten, Fehlerkorrekturen und Angaben zur Vorbereitung der Umgebung notwendig.
Auch die Unterscheidung zwischen einer kontrollierten Demonstration und tatsächlicher Autonomie ist relevant. Das Robotics Capability Framework von Arm verfolgt das Ziel, solche Fähigkeiten unter nachvollziehbaren Bedingungen vergleichbarer zu beschreiben.
Physical AI aus Deutschland – welche Leistungsdaten noch fehlen
Neuron AI wurde nach Angaben von NEURA am Unternehmensstandort Metzingen entwickelt und trainiert.
Das Unternehmen verweist dabei auf seine Verbindung zur deutschen Industrie. Datenpartnerschaften mit Schaeffler und Bosch sollen das Training mit Erfahrungen aus realen Produktionsprozessen ergänzen.
Für europäische Kunden könnte diese Nähe relevant sein. Bei industrieller Robotik zählen neben der KI-Leistung auch Prozessintegration, Datensicherheit, technische Dokumentation und langfristige Wartbarkeit.
Bislang veröffentlichte NEURA jedoch keine detaillierten technischen Kennzahlen zur Größe des Modells, zum Umfang der Trainingsdaten oder zur tatsächlich erreichten Inferenzgeschwindigkeit.
Auch unabhängige Benchmarks, standardisierte Erfolgsquoten und belastbare Vergleiche mit anderen Robotikmodellen liegen noch nicht vor.
Der Anspruch, ein gemeinsames Physical-AI-Modell über mehrere Roboterplattformen hinweg einzusetzen, ist technologisch relevant. Sein industrieller Nutzen wird sich aber daran messen lassen müssen, wie schnell neue Aufgaben erlernt werden, wie zuverlässig die Fähigkeiten auf unterschiedlichen Maschinen funktionieren und welchen wirtschaftlichen Aufwand ihre Einführung verursacht.
Die angekündigte Vorführung auf der GTC Berlin wird dafür einen ersten öffentlichen Anhaltspunkt liefern. Eine umfassende Bewertung von Neuron AI erfordert darüber hinaus dokumentierte Ergebnisse aus wiederholten Tests und realen Kundenanwendungen.
Quellen: NEURA Robotics: Offizielle Ankündigung vom 14. Oktober 2026; NEURA Robotics: Technische Informationen zu Neuron AI; NVIDIA GTC Berlin 2026.