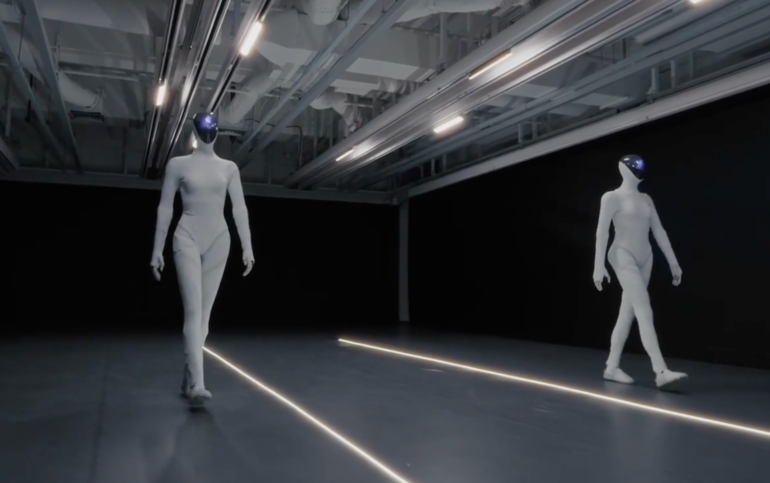
XPENG Robotics hat Anfang Februar 2026 neue technische Einblicke in die Konstruktion seines humanoiden Roboters IRON veröffentlicht. Zwei Videobeiträge zeigen, wie das Unternehmen menschliche Anatomie, flexible Gitterstrukturen und lernbasierte Bewegungssteuerung kombiniert, um einen möglichst natürlichen Gang zu erzeugen.
Im Mittelpunkt steht nicht nur das äußere Erscheinungsbild. XPENG versucht, die Beziehung zwischen Wirbelsäule, Becken, Hüfte und Beinen so zu gestalten, dass die Bewegungen des Roboters trotz mechanischer Einschränkungen menschenähnlich wirken.
Ein mechanisches Skelett nach menschlichem Vorbild
Die Entwickler beginnen mit einem anatomisch orientierten Körpermodell. Statt lediglich standardisierte Robotergelenke anzuordnen, untersuchen sie die Bewegungszusammenhänge von Wirbelsäule, Becken und Hüften.
Besonders beim Gehen bewegt sich der menschliche Oberkörper nicht unabhängig von den Beinen. Hüfte und Becken verschieben sich, während der Körper sein Gleichgewicht stabilisiert.
IRON verwendet nach Herstellerangaben eine entsprechende Gelenkarchitektur, die das Beugen, seitliche Verlagern und Drehen des Rumpfs unterstützt. Die Konstruktion soll komplexe Ganzkörperbewegungen ermöglichen.
Die menschliche Form bringt jedoch auch technische Einschränkungen mit sich. Gelenke müssen ausreichend Drehmoment erzeugen und gleichzeitig in einen begrenzten Bauraum passen.
Die sogenannten Muskeln sind passive Materialien
Ein auffälliges Merkmal ist die weiche Schicht unter der äußeren Roboterhülle. XPENG bezeichnet sie als bionische Muskulatur.
Tatsächlich handelt es sich um flexible, dreidimensionale Gitterstrukturen, deren Geometrie an Körperform und Gelenkbewegung angepasst wird. Das Material kann sich bei Bewegung zusammendrücken, ausdehnen und verformen.
Diese Konstruktion soll verhindern, dass die Außenhaut beim Beugen des Knies oder beim Drehen des Oberkörpers unnatürlich spannt.
Die Bezeichnung künstliche Muskeln darf allerdings nicht mit biologisch arbeitenden Muskeln verwechselt werden. Die Antriebskraft stammt weiterhin aus elektrischen Aktuatoren. Die Gitterstrukturen beeinflussen vor allem Form, Flexibilität und das Verhalten der äußeren Schichten.
Die technischen Details zeigen XPENGs offizielle IRON-Produktbeschreibung und die Anfang Februar veröffentlichten Entwicklungsfilme.
Menschliche Bewegungsdaten treffen auf Simulation
Die mechanische Nachbildung allein genügt nicht, um einen natürlichen Gang zu erzeugen. XPENG verwendet deshalb menschliche Bewegungsdaten als Ausgangspunkt für die Entwicklung der Steuerung.
Die aufgezeichneten Bewegungen müssen auf den Roboter übertragen werden. Weil IRON andere Gelenkgrenzen, Massen und Antriebseigenschaften als ein menschlicher Körper besitzt, ist eine einfache Kopie der Bewegungsdaten nicht ausreichend.
Die Entwickler nutzen Simulation und Reinforcement Learning, um Bewegungen an die physische Konstruktion anzupassen. Dabei muss das System unter anderem Fußkontakte, Kollisionen und das dynamische Gleichgewicht berücksichtigen.
So kann ein menschliches Bewegungsmuster als Orientierung dienen, während die eigentliche Steuerung für die Mechanik des Roboters optimiert wird.
Natürliches Gehen ist noch kein industrieller Zuverlässigkeitstest
Die Entwicklungsfilme zeigen, wie XPENG unterschiedliche Robotikdisziplinen zusammenführt. Sie liefern jedoch keine standardisierten Langzeitdaten über die mechanische Haltbarkeit oder die Erfolgsrate bei wechselnden Untergründen.
Das ist relevant, weil ein humanoider Roboter in realen Umgebungen nicht nur über einen ebenen Boden laufen muss. Menschen, Hindernisse, Bodenunterschiede und der Transport von Gegenständen verändern die Anforderungen an die Steuerung.
Die öffentliche Präsentation der Physical-AI-Technologie von XPENG zeigt, dass der Konzern seine Hardware und KI-Software inzwischen auch als eigenständige technologische Plattform positionieren möchte.
Ob sich die biomimetische Konstruktion langfristig gegenüber einfacheren Roboterarchitekturen durchsetzt, hängt deshalb nicht allein von ihrer Ähnlichkeit zum Menschen ab, sondern auch von Kosten, Reparierbarkeit und tatsächlich nutzbaren Bewegungsfähigkeiten.