Google DeepMind hat am 27. Oktober 2026 mit Genie 4 eine neue Generation seines interaktiven Weltmodells vorgestellt. Das System erzeugt virtuelle Umgebungen in Echtzeit und lässt sich während der Simulation durch natürliche Sprache verändern. Neu sind unter anderem die gemeinsame Generierung von Bild und Ton, komplexere physikalische Interaktionen sowie eine engere Zusammenarbeit mit den Gemini-Modellen.
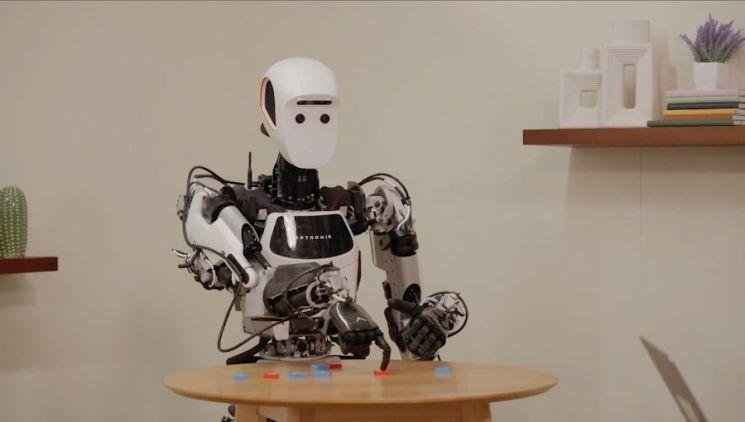
Für die Robotik ist besonders die Möglichkeit interessant, virtuelle Szenarien dynamisch zu erzeugen und KI-Agenten darin Aufgaben ausführen zu lassen. Google demonstrierte unter anderem eine Simulation, in der der humanoide Roboter Apollo von Apptronik mithilfe von Gemini 4 Argon eine Partie Dame spielt.
Genie 4 befindet sich zunächst in einer Research Preview für ausgewählte Testpartner. Das Modell ist noch kein allgemein verfügbarer oder unabhängig validierter Simulator für das Training physischer Roboter.
Virtuelle Welten lassen sich während der Simulation verändern
Frühere Weltmodelle konnten bereits visuelle Umgebungen generieren, doch die interaktive Steuerung und die langfristige Konsistenz stellten weiterhin große Herausforderungen dar.
Genie 4 erweitert diese Fähigkeiten. Nutzer können beispielsweise das Wetter verändern, neue Personen oder Objekte in eine Szene einfügen oder die Kameraposition anpassen, während die virtuelle Welt weiterläuft.
Zwischen den Eingriffen des Nutzers überwacht ein Gemini-Modell die entstehende Situation und unterstützt die Kohärenz des weiteren Ablaufs.
Das System soll nicht nur einzelne Videobilder erzeugen, sondern eine Umgebung darstellen, die auf Aktionen reagiert und sich entsprechend weiterentwickelt.
Google beschreibt in seiner offiziellen technischen Vorstellung unter anderem simulierte Kollisionen, aerodynamische Effekte, natürliche menschliche Bewegungen und die Möglichkeit, Interaktionen zwischen virtuellen Figuren zu erzeugen.
Erstmals generiert Genie auch Ton direkt während der Echtzeitsimulation. Dazu gehören Umgebungsgeräusche, Musik und interaktive Gespräche.
Für die visuelle Qualität einer Demonstration ist das interessant. Für die Roboterentwicklung sind jedoch besonders die Konsistenz von Objekten, nachvollziehbare physikalische Zustände und realistische Reaktionen auf Aktionen relevant.
Gemini übernimmt Planung, Genie 4 simuliert die Konsequenzen
Eine wichtige Neuerung ist die engere Verbindung zwischen Weltmodell und Sprachmodell.
Google verwendet unter anderem Gemini 3.8 Flash als steuernden Agenten. Während Genie 4 die virtuelle Umgebung erzeugt, beobachtet Gemini die Situation, zerlegt komplexere Ziele in einzelne Schritte und prüft den weiteren Verlauf.
Ändert sich die Umgebung, kann der Agent seinen Plan anpassen und neue Anweisungen an das Weltmodell übermitteln.
Zusätzlich experimentiert Google mit Gemini 4 Argon und Genie 4. In einer veröffentlichten Demonstration wird der humanoide Apollo von Apptronik in einer virtuellen Umgebung beim Damespiel simuliert.
Gemini zerlegt dabei die Aufgabe in Teilschritte. Genie 4 erzeugt die zugehörige Szene und stellt die Veränderungen in Echtzeit dar.
Das ist eine Demonstration der Zusammenarbeit zweier KI-Systeme. Sie zeigt nicht, dass ein physischer Apollo-Roboter die gezeigte Aufgabe bereits mit demselben System autonom ausführen kann.
Auch eine Übertragung des virtuellen Ergebnisses auf reale Hardware wurde in diesem Beispiel nicht unabhängig nachgewiesen.
Warum interaktive Weltmodelle für Robot Learning interessant sind
Das Training physischer Roboter ist aufwendig. Reale Testdurchläufe benötigen Hardware, Personal, Sicherheitsmaßnahmen und Zeit. Außerdem können Fehler Schäden an Robotern oder ihrer Umgebung verursachen.
Eine virtuelle Trainingsumgebung ermöglicht es, Bewegungsstrategien zunächst ohne diese physischen Risiken zu untersuchen.
Traditionelle Robotiksimulatoren basieren häufig auf explizit modellierten Geometrien, physikalischen Parametern und manuell konstruierten Szenarien. Generative Weltmodelle verfolgen einen anderen Ansatz: Sie lernen aus Daten, wie sich eine Umgebung unter bestimmten Bedingungen verändern könnte.
Genie 4 könnte deshalb vor allem bei der schnellen Erstellung unterschiedlicher Trainings- und Testszenarien interessant werden.
Ein Roboter könnte theoretisch mit wechselnden Hindernissen, Objekten oder Umgebungsbedingungen konfrontiert werden, ohne dass jede Variante vollständig von Hand modelliert werden muss.
Das knüpft an Forschungsansätze an, über die Humanoid Insider bereits am Beispiel des Weltmodells Motus2 berichtete. Dort steht die Vorhersage von Handlungsfolgen für reale Robotermanipulation im Mittelpunkt.
Genie 4 verfolgt einen breiteren Ansatz zur interaktiven Weltsimulation und ist nicht ausschließlich für die Robotik entwickelt worden.
Ob sich damit tatsächlich zuverlässigere Robotertrainingsdaten erzeugen lassen, ist eine offene Forschungsfrage.
Realistische Bilder sind noch keine zuverlässige Physiksimulation
Google selbst weist auf mehrere Grenzen von Genie 4 hin.
Virtuelle Objekte können bei längeren Sitzungen ihre Form oder Position verändern. Nach komplexen Änderungen an der Simulation können Details verschwinden oder inkonsistent werden.
Auch die genaue Darstellung von physikalischen Interaktionen, räumlichen Abständen und mehreren gleichzeitig handelnden Agenten bleibt eine technische Herausforderung.
Für Spiele oder kreative Anwendungen können solche Abweichungen teilweise akzeptabel sein. In der Robotik sind sie wesentlich kritischer.
Wenn beispielsweise die Kontaktposition eines Greifers oder die Reibung zwischen zwei Objekten falsch simuliert wird, kann ein scheinbar erfolgreicher virtueller Ablauf auf einem echten Roboter scheitern.
Die Fähigkeit, überzeugende Videos zu generieren, ist deshalb nicht gleichbedeutend mit einer validierten physikalischen Trainingsumgebung.
Google hat bislang keine umfassenden öffentlichen Sim-to-Real-Ergebnisse veröffentlicht, die eine systematische Verbesserung realer Robotermodelle durch Genie 4 belegen.
Research Preview statt fertiger Industrieplattform
Genie 4 wird zunächst ausgewählten Forschungspartnern und Testern zur Verfügung gestellt. Eine spätere Verfügbarkeit ist unter anderem für Google AI Ultra über Project Genie sowie für Partner der Gemini API und Google AI Studio vorgesehen.
Google untersucht neben Robotik auch Anwendungen in Filmproduktion, Spieleentwicklung, Bildung und technischen Simulationen.
Für deutsche Robotikunternehmen wäre besonders relevant, ob sich solche Modelle künftig mit bestehenden industriellen Simulationswerkzeugen verbinden lassen.
Die wirtschaftliche Frage lautet nicht allein, wie realistisch eine virtuelle Fabrik aussieht, sondern ob sich mit ihr Entwicklungszeit reduzieren und der Aufwand für reale Robotertests verringern lässt.
Genie 4 erweitert die Möglichkeiten generativer Weltsimulation. Als verlässliches Werkzeug für industrielle Roboterentwicklung muss es jedoch erst zeigen, dass seine virtuellen Handlungsfolgen ausreichend präzise und reproduzierbar sind.