Das chinesische Robotik-Startup Jushi Intelligent hat auf der China International Industry Fair in Shanghai sein System insightOS Semantic demonstriert. Mit einer natürlichsprachlichen Anweisung konnten zwei zweiarmige Roboter Bauteile erkennen, greifen und an einer vorgegebenen Position ablegen.
Bei der Vorführung am 12. Oktober lautete die Aufgabe sinngemäß: Ein rotes Bauteil auf den Montagetisch legen. Die Roboter identifizierten das gewünschte Objekt und führten die Aufgabe aus. Nach Angaben des Unternehmens war die gezeigte Aktion keine zuvor fest programmierte Bewegungssequenz.
Die Demonstration wurde am 13. Oktober von der chinesischen Zeitung Wenhui Bao über Shangguan News beschrieben. Technische Kennzahlen oder unabhängige Testergebnisse veröffentlichte Jushi bislang nicht.
Sprachbefehle werden in Roboteraufgaben übersetzt
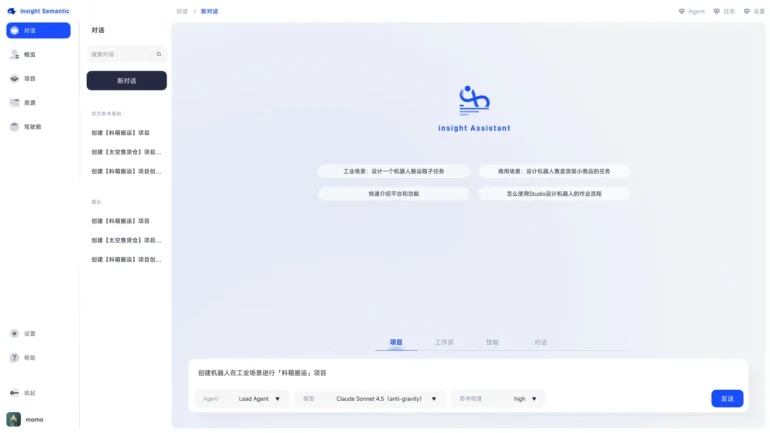
insightOS Semantic soll die Verbindung zwischen menschlicher Anweisung und physischer Roboteraktion vereinfachen. Statt eine Aufgabe vollständig über einzelne Steuerbefehle zu programmieren, beschreibt der Nutzer das gewünschte Ergebnis.
Das System soll daraus die notwendigen Arbeitsschritte ableiten und die verfügbaren Roboterfähigkeiten koordinieren. Bei der Messevorführung gehörten dazu die Erkennung eines bestimmten Bauteils, die Auswahl eines Greifvorgangs und das Ablegen am Zielort.
Nach Unternehmensangaben verbindet die Software Wahrnehmung, Sprachverständnis, Planung und Ausführung. Das offiziell dokumentierte Insight Framework unterstützt die Zerlegung natürlichsprachlicher Anweisungen in einzelne Aktionen wie Greifen, Navigieren und Platzieren.
Solche Systeme unterscheiden sich von einer klassischen Roboterprogrammierung, bei der einzelne Bewegungsabläufe im Voraus festgelegt werden. Die tatsächliche Anpassungsfähigkeit hängt allerdings davon ab, wie zuverlässig die Software neue Objekte, Aufgaben und Situationen erkennt.
Eine Softwareplattform für unterschiedliche Robotertypen
Jushi entwickelt insightOS nicht für einen einzelnen Humanoiden. Die Software soll unterschiedliche Roboterplattformen ansprechen können, darunter humanoide Systeme, stationäre Roboterarme, mobile Roboter und vierbeinige Maschinen.
Dafür setzt das Unternehmen auf mehrere Softwarekomponenten. Insight Framework übernimmt das semantische Aufgabenverständnis und die Planung, während Insight Kernel vorhandene Roboterfunktionen als standardisierte Ressourcen zugänglich machen soll.
Das Kernel-System abstrahiert nach Angaben des Unternehmens unter anderem Sensorik, Navigation, Steuerungsfunktionen und ROS-Knoten. So sollen Aufgaben unabhängig von der konkreten Hardware organisiert und an geeignete Systeme verteilt werden können.
Ergänzt wird die Plattform durch Insight Studio für Entwicklung und Simulation sowie Insight Ops für Monitoring und Wartung. Ziel ist eine Softwareumgebung, in der unterschiedliche Roboter in einem gemeinsamen industriellen Prozess eingesetzt werden können.
Erste industrielle Anwendungen nach Unternehmensangaben validiert
Jushi erklärte auf der Messe, insightOS Semantic bereits in mehreren industriellen Anwendungskategorien unter realen Bedingungen getestet zu haben. Dazu gehören Palettieren und Depalettieren, Materialtransport, Lagerlogistik, Produktionslinien und technische Inspektionen.
Die chinesische Fachpublikation STAR Market Daily berichtete zudem über die einheitliche Koordination von Zweiarmrobotern und deren Arbeitsteilung bei Manipulationsaufgaben.
Auf seiner Website für industrielle Anwendungen nennt das Unternehmen außerdem Projekte im Umfeld von BYD sowie bei weiteren Industriekunden.
Eine unabhängige Bewertung der kommerziellen Reife ist damit noch nicht möglich. Es fehlen öffentlich nachvollziehbare Angaben zu installierten Systemen, Arbeitsstunden, Erfolgsraten und dem Aufwand für die Integration neuer Aufgaben.
Auch die Aussage, die Messevorführung sei nicht fest programmiert gewesen, beruht bislang auf Angaben des Unternehmens. Ein wiederholbarer Test mit unbekannten Objekten und wechselnden Aufgaben wurde nicht veröffentlicht.
Die Orchestrierung wird zum eigenen Robotikmarkt
Die Entwicklung von insightOS Semantic adressiert eine andere Ebene der Robotik als neue Aktuatoren oder einzelne Vision-Language-Action-Modelle. Die Software soll vorhandene Fähigkeiten verschiedener Roboter zu komplexeren Arbeitsabläufen verbinden.
Das ist besonders in Fabriken relevant, in denen nicht jede Aufgabe von einem einzigen humanoiden Roboter erledigt werden muss. Ein stationärer Roboterarm kann Bauteile präzise handhaben, während ein mobiler Roboter Material transportiert und ein weiteres System Inspektionen übernimmt.
Damit konkurrieren nicht nur Roboterhersteller miteinander, sondern zunehmend auch die Softwareplattformen, die ihre Maschinen koordinieren. Im industriellen Umfeld spielt dabei die Anbindung an bestehende Anlagen eine wichtige Rolle.
Die Herausforderungen sind vergleichbar mit denen anderer Physical-AI-Projekte in der Industrie. UBTECH erprobt humanoide Roboter ebenfalls in realen Fabrikumgebungen, wo neben der Manipulation einzelner Objekte auch der gesamte Produktionsprozess berücksichtigt werden muss.
Die Messevorführung zeigt, wie Jushi die Bedienung mehrerer Roboter vereinfachen will. Ob insightOS Semantic im industriellen Dauerbetrieb tatsächlich weniger Programmierung und Integrationsaufwand benötigt, muss das Unternehmen noch mit messbaren Betriebsdaten belegen.