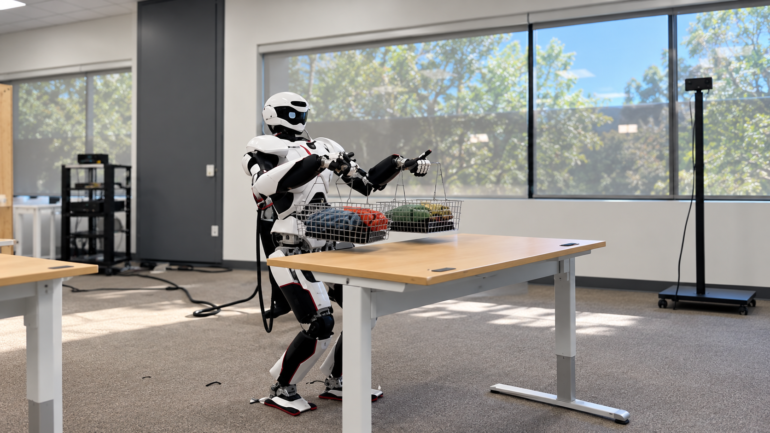
Der japanische Industriekonzern Kawasaki Heavy Industries und das KI-Forschungsunternehmen Matsuo Institute haben neue Details zur Entwicklung des humanoiden Roboters Kaleido9 veröffentlicht. Innerhalb von sechs Wochen entwickelten die Teams einen vollständigen Prozess, um einen Roboter mithilfe von Reinforcement Learning in einer simulierten Umgebung zu trainieren und die erlernte Bewegungssteuerung auf reale Hardware zu übertragen.
Das Ergebnis wurde bereits am 21. Mai 2026 im amerikanischen San Jose demonstriert: Kaleido9 hob Körbe mit einem Gesamtgewicht von rund 22,7 Kilogramm mit beiden Armen an und stellte sie auf einen Tisch.
Die am 13. Oktober veröffentlichten Informationen liefern nun zusätzliche Einblicke in den Entwicklungsprozess. Besonders interessant ist, wie das Team die Simulation, das Training und die reale Robotersteuerung innerhalb weniger Wochen miteinander verbunden hat.
Sechs Wochen für den gesamten Sim2Real-Prozess
Die Zusammenarbeit kombinierte die Robotikkompetenz von Kawasaki mit der Forschungserfahrung des Matsuo Institute auf den Gebieten Deep Learning und Reinforcement Learning.
Das Entwicklungsteam nutzte einen NVIDIA-Simulator, um Bewegungsabläufe des humanoiden Roboters zunächst in einer virtuellen Umgebung zu trainieren.
Beim Reinforcement Learning lernt ein Steuerungsmodell durch wiederholte Versuche, welche Aktionen zu einem gewünschten Ergebnis führen. Erfolgreiche Bewegungen werden im Training bevorzugt, während ungeeignete Aktionen entsprechend bewertet werden.
Für humanoide Roboter ist dieses Verfahren besonders relevant, weil Bewegungen mehrerer Gelenke gleichzeitig koordiniert werden müssen. Beim Tragen schwerer Gegenstände betrifft das nicht nur die Arme, sondern auch Körperhaltung, Balance und die Verteilung mechanischer Belastungen.
Kawasaki und Matsuo entwickelten dafür einen vollständigen Ablauf vom Verständnis der Hardware- und Softwareschnittstellen über das Training bis zur Ausführung des Modells auf dem realen Roboter.
Nach Unternehmensangaben wurde dieser Prozess innerhalb von sechs Wochen abgeschlossen. Die Zeitspanne umfasst damit nicht nur das eigentliche Modelltraining, sondern auch wichtige Teile der technischen Integration und Validierung.
Kaleido9 bewegt 22,7 Kilogramm mit beiden Armen
Die praktische Demonstration fand am 21. Mai 2026 bei der Eröffnung des Kawasaki Physical AI Center San Jose in Kalifornien statt.
Kaleido9 hob dabei Körbe mit einem Gesamtgewicht von ungefähr 50 amerikanischen Pfund, entsprechend 22,7 Kilogramm, mit beiden Armen an und stellte sie auf einem Tisch ab.
Die Aufgabe erforderte eine koordinierte Bewegung des Oberkörpers und der Arme sowie die Stabilisierung des Roboters während der Lastaufnahme.
Kawasaki verweist dabei auf die hohe mechanische Steifigkeit seiner Roboterplattform und die Fähigkeit zur Steuerung großer Gelenkdrehmomente.
Das KI-Modell sollte diese mechanischen Eigenschaften nutzen, um die Bewegungen beim Heben und Abstellen der Last zu koordinieren.
Die Demonstration belegt, dass die entwickelte Steuerung die konkrete Aufgabe unter den gezeigten Bedingungen ausführen konnte.
Sie ist jedoch kein allgemeiner Nachweis dafür, dass Kaleido9 beliebige Gegenstände mit 22,7 Kilogramm Gewicht autonom transportieren kann. Auch eine unabhängig überprüfte Dauerbelastbarkeit oder industrielle Transportleistung lässt sich daraus nicht ableiten.
Warum Sim2Real die Entwicklung beschleunigen kann
Bei klassischen Robotikprojekten müssen viele Bewegungen zunächst an der realen Hardware entwickelt und getestet werden. Bei komplexen Humanoiden ist das aufwendig und mit mechanischen Risiken verbunden.
Eine Simulation ermöglicht dagegen, unterschiedliche Bewegungen und Steuerungsstrategien zunächst virtuell zu erproben.
Viele Trainingsdurchläufe können parallel durchgeführt werden, ohne dass reale Roboter ständig bewegt werden müssen. Dadurch lassen sich potenziell sowohl Entwicklungszeit als auch mechanischer Verschleiß reduzieren.
Die Herausforderung entsteht beim Übergang in die reale Welt. Physikalische Eigenschaften wie Reibung, Gelenkspiel, Materialverformung oder Sensorrauschen lassen sich in einer Simulation nicht vollständig abbilden.
Ein Steuerungsmodell, das in der virtuellen Umgebung zuverlässig funktioniert, muss deshalb auf realer Hardware überprüft und gegebenenfalls angepasst werden.
Genau diesen Übergang bezeichnet man als Sim2Real.
Der Ansatz unterscheidet sich von Forschungsarbeiten, bei denen ein Robotermodell primär aus aufgenommenen Videos oder menschlichen Demonstrationen lernt.
Andere Methoden versuchen wiederum, die Folgen von Roboteraktionen explizit vorherzusagen. Ein Beispiel ist das World-Action-Modell ModAR, das unterschiedliche räumliche Repräsentationen zur Planung von Manipulationsaufgaben verwendet.
Für künftige Physical-AI-Systeme könnten solche Ansätze kombiniert werden: Simulation für das Training grundlegender Bewegungen, reale Daten für die Anpassung und Modelle zur Vorhersage möglicher Handlungsergebnisse.
Japan setzt auf Physical AI für Industrie und Pflege
Kawasaki gehört zu den etablierten japanischen Herstellern industrieller Robotersysteme. Das Unternehmen verfügt über jahrzehntelange Erfahrung mit Roboterarmen, industrieller Steuerung und Automatisierung.
Mit Kaleido entwickelt der Konzern seit mehreren Jahren humanoide Plattformen, die auch körperlich anspruchsvolle Aufgaben übernehmen sollen.
Der neue Physical AI Center in San Jose soll insbesondere Anwendungen im Gesundheits- und Pflegebereich untersuchen.
Kawasaki will langfristig Robotiksysteme entwickeln, die medizinisches Personal und Pflegekräfte bei körperlich belastenden Tätigkeiten unterstützen. Weitere mögliche Einsatzfelder sind Fertigung, Logistik und Bauwirtschaft.
Konkrete kommerzielle Aufträge oder regelmäßig produktive Einsätze von Kaleido9 wurden im Zusammenhang mit der aktuellen Entwicklungsmitteilung nicht veröffentlicht.
Japan verfolgt dabei unterschiedliche technische Strategien. Während Kawasaki mit Kaleido auf einen vollformatigen Humanoiden setzt, entwickelt das japanische Unternehmen ugo mit dem radbasierten Semi-Humanoiden Nova eine stärker auf mobile Manipulation ausgerichtete Plattform.
Welche Bauform sich langfristig durchsetzt, dürfte von den konkreten Aufgaben, den Sicherheitsanforderungen und den Betriebskosten abhängen.
Was der Entwicklungsrekord noch nicht zeigt
Die sechs Wochen Entwicklungszeit sind ein konkreter Hinweis darauf, wie sich neue Methoden des Robot Learning in bestehende Roboterplattformen integrieren lassen.
Der Zeitgewinn kann für Hersteller wirtschaftlich relevant sein, wenn neue Fähigkeiten dadurch schneller entwickelt und auf weitere Aufgaben übertragen werden können.
Aus dem veröffentlichten Projektbericht lässt sich jedoch nicht ableiten, wie viel Rechenleistung für das Training benötigt wurde, wie viele reale Testläufe erforderlich waren oder welche Erfolgsquote über längere Zeit erreicht wurde.
Ebenso bleibt offen, wie stark das entwickelte Steuerungsmodell auf neue Lasten, veränderte Gegenstände oder andere Arbeitsumgebungen übertragen werden kann.
Für einen industriellen Einsatz müsste die Fähigkeit auch unter wechselnden Bedingungen wiederholbar funktionieren und die geltenden Sicherheitsanforderungen erfüllen.
Die Zusammenarbeit von Kawasaki und Matsuo zeigt deshalb vor allem einen Fortschritt im Entwicklungsprozess: Ein komplexer Bewegungsablauf konnte innerhalb vergleichsweise kurzer Zeit vom virtuellen Training auf einen realen humanoiden Roboter übertragen werden.
Ob sich diese Geschwindigkeit auch bei neuen Aufgaben und späteren Produktgenerationen erreichen lässt, werden weitere Tests zeigen.
Quellen: Matsuo Institute: Offizielle Mitteilung vom 13. Oktober 2026; Matsuo Institute: Pressemitteilung mit Bildmaterial; Matsuo Institute: Physical-AI-Forschung.