Das chinesische Robotikstartup ManuPrax Robotics hat kurz nach seiner Gründung zwei Finanzierungsrunden über zusammen knapp zehn Millionen US-Dollar abgeschlossen. Das Unternehmen wurde im September 2026 in Peking registriert und entwickelt Software und Hardware für die präzise Steuerung von Roboterhänden.
Die Finanzierung wurde am 2. November bekannt. Die beiden Runden wurden von Alphaist Partners beziehungsweise YaoTu Capital angeführt. Weitere Investoren sind Jieli Angel und ein privater Investor aus der Robotikkomponentenindustrie. Einzelheiten zur Bewertung und zur Aufteilung des Kapitals auf die beiden Runden wurden nicht veröffentlicht.
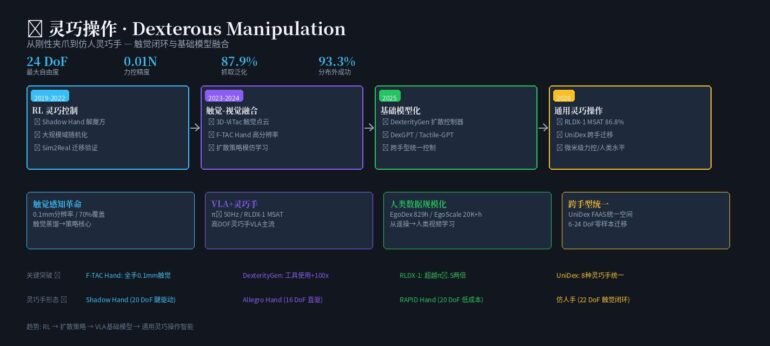
ManuPrax will vor allem ein Problem lösen, das bei zahlreichen humanoiden Robotern noch besteht: Eine Maschine kann zwar einen Gegenstand erkennen und eine Aufgabe verstehen, hat aber Schwierigkeiten, ihre Finger während des Greifens zuverlässig zu steuern.
Ein Bewegungsmodell zwischen KI und Roboterhand
Große multimodale Modelle können Anweisungen interpretieren und Arbeitsabläufe in einzelne Schritte zerlegen. Die konkrete Steuerung einer Roboterhand verlangt jedoch zusätzliche Informationen.
Beim Aufnehmen eines Glases müssen die Finger an der richtigen Stelle ansetzen. Der Griff muss fest genug sein, darf das Glas aber nicht beschädigen. Verrutscht der Gegenstand, muss die Steuerung reagieren.
ManuPrax bezeichnet die dafür benötigte Bewegungsintelligenz als eine Art Kleinhirn der Robotik.
Das Unternehmen plant eine Modellplattform, die übergeordnete Ziele in präzise Handbewegungen übersetzt. Ein wichtiges Ziel ist die Unterstützung unterschiedlicher Greifer und Roboterhände, ohne für jede Hardware eine vollständig neue Steuerung entwickeln zu müssen.
Ein solches Modell wäre vor allem für Hersteller interessant, die hochwertige mechanische Hände entwickeln, aber nicht über eigene große Teams für Robot Learning verfügen.
Reinforcement Learning soll das Greifen verbessern
Das Entwicklungsteam setzt auf Reinforcement Learning. Dabei erlernt ein Modell Bewegungsstrategien durch wiederholte Versuche und Rückmeldungen über das Ergebnis.
ManuPrax untersucht außerdem die Verbindung von Simulation, menschlichen Demonstrationen und künstlich erzeugten Interaktionsdaten.
Damit sollen möglichst viele Greifsituationen trainiert werden, ohne sämtliche Versuche auf echter Hardware durchführen zu müssen. Die Übertragung aus der Simulation auf reale Roboter ist dabei eine der zentralen technischen Herausforderungen.
Ein Greifmodell muss beispielsweise Unterschiede bei Reibung, Gewicht, Material und Sensormessungen berücksichtigen. Solche Eigenschaften lassen sich in einer virtuellen Umgebung nicht immer vollständig nachbilden.
Nach Angaben des Unternehmens befindet sich die hardwareübergreifende Übertragung noch in der Validierung. Unabhängige Vergleichstests zu Erfolgsraten oder zur erforderlichen Trainingszeit wurden bisher nicht veröffentlicht.
Zwei Gründer mit Schwerpunkt auf Robotermanipulation
ManuPrax wurde von zwei jungen Forschern gegründet. CEO Li Puhao studierte Automatisierung an der Tsinghua-Universität und arbeitet seit mehreren Jahren an Roboterhänden und Manipulationsverfahren.
CTO Chen Zeyuan absolvierte ein Masterstudium an der Peking-Universität. Er war an Forschungsarbeiten wie ClutterDexGrasp und CADGrasp beteiligt und sammelte Erfahrung in verschiedenen Robotikteams.
Das Unternehmen wird nach chinesischen Berichten vom Beijing Institute for General Artificial Intelligence unterstützt.
Die wissenschaftliche Erfahrung der Gründer erklärt die technische Ausrichtung. Sie ist jedoch kein Nachweis dafür, dass ManuPrax bereits ein serienreifes Produkt oder einen großen Kundenstamm besitzt.
Software für viele Hände statt eigener Humanoiden
ManuPrax erwägt sowohl die Entwicklung eigener Hardware als auch Partnerschaften mit bestehenden Komponentenherstellern.
Die Entscheidung ist wirtschaftlich relevant. Eine eigene Roboterhand kann die Abstimmung zwischen Mechanik und Steuerung erleichtern, verlangt aber zusätzlich Kapital für Fertigung, Qualitätssicherung und Service.
Ein herstellerübergreifendes Softwaremodell könnte dagegen an unterschiedliche Hardwareunternehmen verkauft oder lizenziert werden. Dafür muss es allerdings mit einer Vielzahl von Gelenkarchitekturen, Sensoren und Antriebssystemen zuverlässig funktionieren.
Die englische Berichterstattung von Gasgoo beschreibt diese technische Strategie, nennt aber noch keine konkreten Serienkunden.
Der Markt braucht nachprüfbare Greifleistungen
Geschickte Manipulation gehört zu den Bereichen, in denen humanoide Roboter bislang nur begrenzt generalisieren.
Forschungsmodelle wie Liber-0 untersuchen die Übertragung menschlicher Erfahrungen auf neue Aufgaben. Andere Anbieter konzentrieren sich auf neue Hardware für Roboterhände oder auf größere Trainingsdatensätze.
ManuPrax setzt an der Verbindung zwischen Bewegungsmodell und mechanischer Hand an.
Für die industrielle Bewertung werden vor allem Tests mit unterschiedlichen Greifern wichtig. Dazu gehören unbekannte Gegenstände, wiederholte Griffwechsel, die Dauer einzelner Aufgaben und die Reaktion auf Fehlgriffe.
Die abgeschlossenen Finanzierungsrunden ermöglichen dem jungen Unternehmen weitere Entwicklungsarbeit. Ob daraus ein allgemein einsetzbares Produkt entsteht, muss sich erst bei Kunden und in vergleichbaren Tests zeigen.