LiberAI hat am 4. November 2026 das Robotikmodell Liber-0 vorgestellt. Das World Action Model wurde nach Unternehmensangaben mit mehr als 2,2 Millionen Stunden menschlicher Erfahrung vortrainiert und soll Bewegungsfähigkeiten auf Roboter übertragen, ohne für jede neue Aufgabe eigene Roboteraufzeichnungen zu benötigen.
In einem Test mit 60 zuvor nicht gezielt trainierten Manipulationsaufgaben erreichte Liber-0 eine Erfolgsquote von 36 Prozent. Die Forscher führten insgesamt 600 Versuche mit realer Roboterhardware durch.
Die Leistung unterscheidet sich stark nach Aufgabentyp. Beim Greifen und Ablegen erreichte das System 63,5 Prozent, bei kurzen anderen Manipulationsaufgaben 34 Prozent und bei komplexen mehrstufigen Abläufen nur 10,5 Prozent.
Die Ergebnisse zeigen erste Fähigkeiten zur Übertragung menschlicher Erfahrung auf neue Roboteraufgaben. Für einen zuverlässigen kommerziellen Einsatz reichen die veröffentlichten Erfolgsquoten noch nicht aus.
Warum menschliche Videos allein nicht genügen
Im Internet existieren große Mengen an Aufnahmen menschlicher Tätigkeiten. Menschen öffnen Schubladen, falten Kleidung, sortieren Gegenstände und bedienen Werkzeuge.
Solche Videos enthalten Hinweise darauf, wie sich Objekte bei Kontakt bewegen. Sie zeigen jedoch nicht unmittelbar, welche Motorbefehle ein Roboter benötigt.
Die Hände eines Menschen unterscheiden sich von Roboterhänden bei Gelenkanordnung, Reichweite und Beweglichkeit. Zudem lassen sich aus einer normalen Videoaufnahme viele Kräfte und verdeckte Fingerbewegungen nicht zuverlässig rekonstruieren.
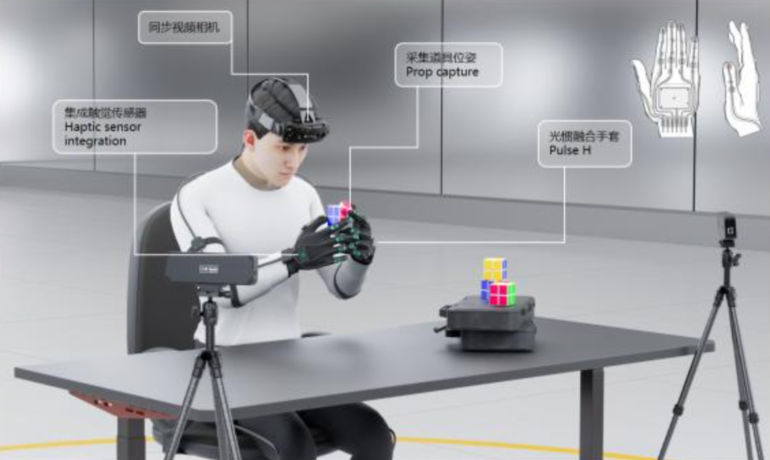
LiberAI kombiniert deshalb Videodaten mit Informationen aus einem speziellen Erfassungshandschuh namens LiberSense Glove.
Der Handschuh misst menschliche Handbewegungen und verbindet diese mit Aufnahmen aus der Perspektive der handelnden Person. Daraus entstehen Trainingsdaten, die sichtbare Objektveränderungen mit konkreteren Bewegungsinformationen verknüpfen.
Ein Roboter, der menschliche Bewegungen leichter übernehmen soll
Auch die Hardware spielt in diesem Ansatz eine Rolle. LiberAI verwendet die Plattform LEO mit beweglichen Handgelenken, einem anpassbaren Oberkörper und Kameraperspektiven, die denen der menschlichen Datenerfassung ähneln.
Diese Konstruktion soll die Unterschiede zwischen menschlicher Demonstration und Roboterbeobachtung verkleinern.
Das Modell berücksichtigt zudem die Körpergeometrie des jeweils ausführenden Systems. Dadurch sollen Bewegungen nicht nur für eine einzige Roboterkonfiguration gelernt werden.
In der technischen Veröffentlichung zu Liber-0 beschreiben die Forscher drei Trainingsphasen. Zunächst lernt das Modell visuelle Veränderungen vorherzusagen. Anschließend werden Bildvorhersage und Bewegungsinformationen gemeinsam trainiert. In der letzten Phase erhält die präzise Manipulation mehr Gewicht.
36 Prozent Erfolg bei 600 realen Versuchen
Für die Zero-Shot-Untersuchung ließ LiberAI 60 Manipulationsaufgaben zusammenstellen, die nicht eigens mit Roboteraufzeichnungen für das Testmodell trainiert worden waren.
Die Aufgaben wurden in drei Gruppen mit jeweils 20 Beispielen aufgeteilt. Jede Aufgabe wurde zehnmal ausgeführt.
Einfaches Greifen und Ablegen gelang in 63,5 Prozent der Versuche. Bei kurzen Tätigkeiten wie Öffnen, Drücken oder Verschieben sank die Erfolgsquote auf 34 Prozent. Komplexe mehrstufige Aufgaben gelangen nur in 10,5 Prozent der Versuche.
Der Durchschnitt über alle 600 Versuche beträgt 36 Prozent.
Diese Erfolgsquoten sind von weiteren Ergebnissen im technischen Bericht zu unterscheiden. Bei separaten Modellvergleichen verwendet LiberAI teilweise Fortschrittswerte zwischen null und 100, die auch unvollständig ausgeführte Aufgaben berücksichtigen. Ein Fortschrittswert von 83,6 ist deshalb keine Erfolgsquote von 83,6 Prozent.
Weniger Roboteraufzeichnungen durch präzisere Menschendaten
Ein bemerkenswertes Ergebnis betrifft den Vergleich unterschiedlicher Trainingsquellen.
Nach Angaben der Forscher erzeugten 10.000 Stunden besonders präziser Handschuhaufzeichnungen bei bestimmten Manipulationsbenchmarks bessere Ergebnisse als zwei Millionen Stunden gewöhnlicher menschlicher Webvideos.
Das bedeutet nicht, dass Handschuhdaten Videos grundsätzlich ersetzen. Die beiden Quellen erfüllen unterschiedliche Aufgaben. Webvideos bieten große Vielfalt, während zusätzliche Bewegungsinformationen den Übergang zu ausführbaren Roboteraktionen erleichtern.
LiberAI berichtet außerdem, dass sich in ausgewählten Experimenten mit Handschuhdaten der Bedarf an spezifischen Roboterdemonstrationen um 75 Prozent reduzieren ließ.
Die Aussage bezieht sich auf den veröffentlichten Versuchsaufbau. Sie lässt sich nicht unmittelbar auf alle Roboter, Aufgaben oder Datenqualitäten übertragen.
Eine neue Datenstrategie für die Robotik
Für Unternehmen, die Robotermodelle entwickeln, ist der Aufwand zur Erhebung realer Roboteraktionen ein erheblicher Kostenfaktor.
Einige Firmen sammeln möglichst viele Demonstrationen auf ihrer eigenen Hardware. Andere bauen Datenfabriken, in denen Menschen ihre Bewegungen mit speziellen Geräten aufzeichnen.
Das chinesische Unternehmen GenRobot bietet solche Trainingsdaten als Dienstleistung an. LiberAI untersucht dagegen, wie unterschiedliche Datenquellen in einem gemeinsamen Modell vortrainiert werden können.
Mit Liber-0 präsentiert das Unternehmen einen technisch nachvollziehbaren Versuch, menschliche Erfahrung für Roboter besser nutzbar zu machen. Die Ergebnisse zeigen zugleich die Grenze des aktuellen Ansatzes: Während einfache Greifaufgaben häufig funktionieren, scheitert das System bei komplexen längeren Handlungen weiterhin in den meisten Versuchen.
Für reale Kundenanwendungen werden deshalb zusätzliche Trainingsschritte, Sicherheitsfunktionen und deutlich höhere Erfolgsquoten nötig sein.