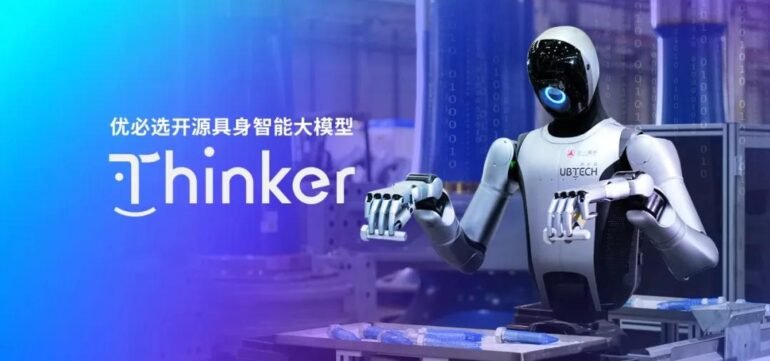
UBTECH Robotics hat am 2. November 2026 seine neue Simulationsplattform Thinker-Sim vorgestellt. Sie soll reale Arbeitsumgebungen digital nachbilden, Trainingsdaten für Robotermodelle erzeugen und die Fähigkeiten von Robotern vor einem Einsatz in der physischen Umgebung testen.
Nach Angaben des chinesischen Herstellers kann ein Rechenknoten mit acht GPUs innerhalb eines Tages bis zu 390 Stunden simulierte Robotikdaten erzeugen. UBTECH meldet außerdem eine um 67,3 Prozent höhere Renderingeffizienz und Verbesserungen von mehr als 400 Prozent bei der Kommunikation zwischen Simulations- und Steuerungssystemen.
Die Zahlen beschreiben die technische Leistung der Plattform unter den vom Unternehmen verwendeten Testbedingungen. Sie sagen noch nichts darüber aus, wie zuverlässig ein mit diesen Daten trainierter Roboter anschließend in einer Fabrik arbeitet.
Reale Fabriken als Vorlage für die Simulation
Ein Problem bei der Entwicklung von Roboter-KI ist die Erstellung geeigneter Trainingsumgebungen. Industrielle Anlagen enthalten Maschinen, Fördertechnik, Regale und Arbeitsflächen, deren Geometrie für realistische Tests möglichst genau abgebildet werden muss.
Thinker-Sim verwendet dafür das von UBTECH entwickelte Rekonstruktionsverfahren Thinker-GS. Aus Aufnahmen realer Umgebungen werden dreidimensionale Szenen erzeugt, die später als Grundlage für Simulationen dienen können.
Hinzu kommt eine Technik zur automatisierten Erstellung sogenannter SimReady-Assets. Dabei werden digitale Objekte so vorbereitet, dass sie nicht nur visuell dargestellt, sondern auch in physikalische Simulationen eingebunden werden können.
Ein Maschinenmodell benötigt beispielsweise nicht nur die richtige äußere Form. Für bestimmte Robotikaufgaben müssen auch Kollisionen, bewegliche Teile und andere physikalische Eigenschaften berücksichtigt werden.
UBTECH will diesen Vorgang teilweise automatisieren. Das soll den manuellen Aufwand beim Aufbau neuer virtueller Fabrikumgebungen reduzieren.
Die Plattform richtet sich neben industriellen Produktionsstätten auch an kommerzielle Serviceumgebungen, in denen Roboter trainiert und geprüft werden sollen.
390 Stunden Daten an einem Tag
Für das Training von Robotermodellen werden häufig zahlreiche Beispiele derselben Aufgabe benötigt. Positionen, Lichtverhältnisse, Objektformen und Störungen können variiert werden, um ein Modell nicht nur auf einen einzigen Ablauf vorzubereiten.
Thinker-Sim kombiniert dafür einen eigenen Renderingansatz mit paralleler Simulation und automatisierter Datenerzeugung.
Laut UBTECH erreicht ein einzelner Rechenknoten mit acht GPUs eine Tageskapazität von 390 Stunden synthetisch erzeugter Simulationsdaten.
Das bedeutet nicht, dass acht GPUs 390 Stunden tatsächliche Roboterarbeit ausführen. Die Angabe beschreibt die summierte Dauer erzeugter virtueller Szenarien. Durch parallele Verarbeitung können innerhalb von 24 Stunden reale Rechenzeit wesentlich mehr als 24 Stunden simulierte Abläufe entstehen.
Für eine wirtschaftliche Einordnung fehlen weitere Angaben. UBTECH nennt keine vollständige GPU-Konfiguration, keine Kosten pro Datenstunde und keinen unabhängigen Vergleich mit anderen Simulationsplattformen.
Auch die Aussage einer um 67,3 Prozent verbesserten Renderingeffizienz lässt sich ohne Informationen zum Vergleichssystem und zur verwendeten Bildqualität nur eingeschränkt bewerten.
Tests für Wahrnehmung, Navigation und Greifaufgaben
Thinker-Sim soll nicht nur Daten erzeugen, sondern auch die Fähigkeiten verschiedener Robotermodelle überprüfen.
Die Plattform enthält standardisierte Szenarien für Wahrnehmung, Navigation und Manipulation. Entwicklungsgruppen können damit beispielsweise testen, wie ein Roboter auf veränderte Beleuchtung reagiert oder ob er einen Gegenstand trotz anderer Position noch greifen kann.
Zusätzlich lassen sich Eigenschaften der virtuellen Umgebung gezielt verändern. Dieses Verfahren wird als Domain Randomization bezeichnet.
Der Ansatz kann helfen, Modelle weniger abhängig von einer einzigen Trainingsszene zu machen. Eine hohe Erfolgsquote in der Simulation garantiert allerdings nicht, dass dieselbe Leistung in der Realität erreicht wird.
Unterschiede bei Reibung, Materialverhalten, Sensorrauschen und Objektkontakten können zu Fehlern führen, die in der virtuellen Umgebung nicht sichtbar waren.
Mit dem sogenannten Real2Sim2Real-Ansatz will UBTECH reale Daten für die Simulation verwenden und die so entwickelten Modelle anschließend wieder an echter Hardware prüfen.
Eine umfassende unabhängige Auswertung solcher realen Rücktests wurde bei der Vorstellung nicht veröffentlicht.
Ulab-Agent soll die Bedienung vereinfachen
UBTECH ergänzt die Simulationsplattform um ein Werkzeug namens Ulab-Agent. Entwickler sollen darüber Aufgaben in natürlicher Sprache beschreiben können.
Der Agent kann laut Hersteller Funktionen zur Szenenerstellung, Konfiguration, Randomisierung und Ausführung von Tests aufrufen.
Außerdem bietet Thinker-Sim vorgefertigte Aufgabenvorlagen sowie eine visuelle Oberfläche, mit der sich Abläufe ohne eigene Programmierung zusammenstellen lassen.
Das Unternehmen spricht davon, mit diesen Werkzeugen mehr als 90 Prozent seiner vorgesehenen Simulationsszenarien abdecken zu können.
Dieser Wert beschreibt die vom Hersteller definierte Zielgruppe von Szenarien. Er ist keine Aussage darüber, dass die Plattform 90 Prozent aller denkbaren Roboteraufgaben unterstützt.
Eine detaillierte öffentliche Liste der unterstützten Roboter, Simulationsformate und verfügbaren Schnittstellen liegt bislang nicht vor.
Wo Thinker-Sim im Markt für Robotikmodelle steht
Simulationssysteme gewinnen an Bedeutung, weil reale Roboterstunden teuer sind und viele Fehlversuche an physischer Hardware nicht beliebig wiederholt werden können.
Gleichzeitig verfolgen Hersteller unterschiedliche technische Ansätze. Google DeepMind entwickelt mit Genie 4 ein generatives Weltmodell, das virtuelle Umgebungen in Echtzeit erzeugt und verändert.
Die Analyse von Humanoid Insider zu Google Genie 4 beschreibt die Möglichkeiten und Grenzen solcher generativen Welten.
Thinker-Sim setzt stärker auf die Rekonstruktion realer Räume, physikalisch nutzbare Simulationsobjekte und standardisierte Robotiktests. Daraus ergibt sich ein anderer Schwerpunkt als bei einem Modell, das vor allem interaktive Umgebungen generiert.
Ein direkter Leistungsvergleich wäre derzeit nicht aussagekräftig. Die Systeme verwenden unterschiedliche Aufgaben, Daten und Bewertungsverfahren.
Für UBTECH könnte eine eigene Simulationsplattform die Entwicklung der Walker-Roboter unterstützen und den Aufwand für die Anpassung an neue Kundenumgebungen verringern.
Ob das gelingt, muss sich in tatsächlichen Projektzeiten, erfolgreichen Aufgabenübertragungen und den Betriebskosten realer Roboter zeigen.
Thinker-Sim erweitert zunächst die Entwicklungswerkzeuge des Unternehmens. Öffentliche Daten, die eine entsprechende Verbesserung der industriellen Einsatzleistung belegen, stehen noch aus.